FM-800 采用什么导航与避障方式?
采用 LiDAR-SLAM 导航,结合双激光雷达与相机避障,集成定位、避障和导航功能。
 飞擎智能
EN
FM SERIES / MOBILE ROBOT BASE
FetchingRobot FM-800 是面向机器人研发与系统集成的 OEM 移动底盘。平台集成 LiDAR-SLAM 导航、避障与自动充电功能,配备电源、USB 和网络接口,支持上装搭载及二次开发。
查看技术参数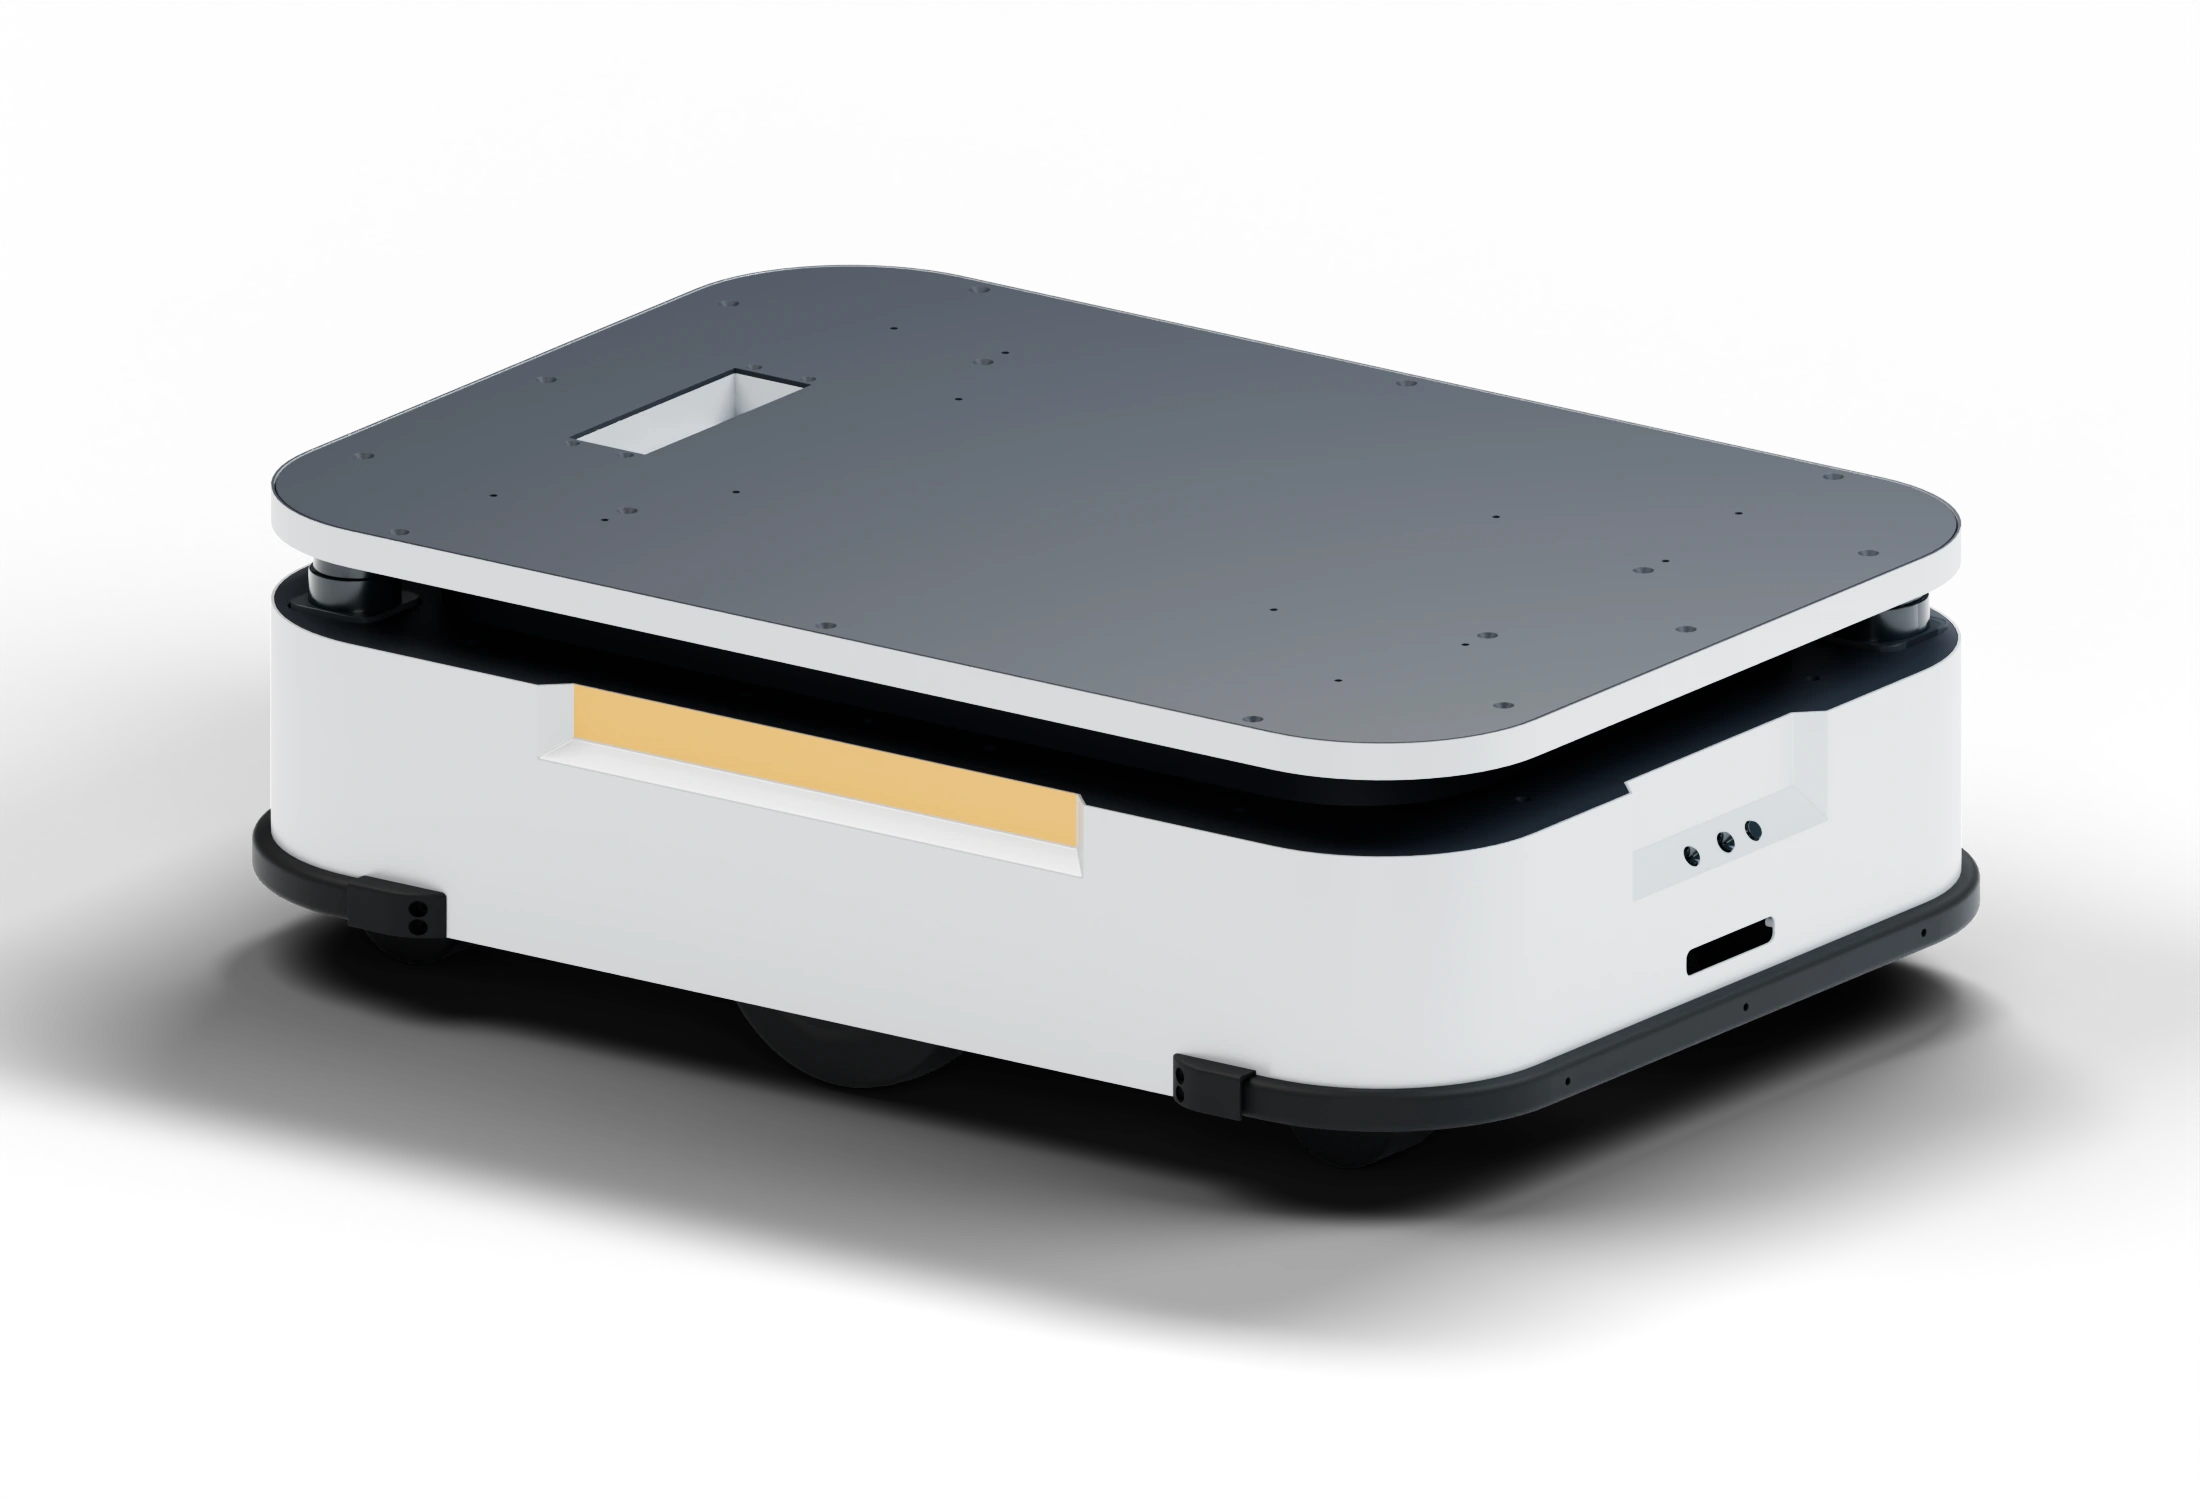
FM-800 采用 LiDAR-SLAM 导航,结合双激光雷达与相机避障,将移动、定位与环境感知集成于底盘。最大承载为 150 kg,最大运行速度为 0.8 m/s。
底盘支持任务上装搭载,为机器人应用提供移动平台。上装设备与应用软件可在此基础上开发,形成面向具体任务的机器人系统。
30 Ah 电池对应 15 h 空载续航。平台支持充电桩自动补能,充至 90% 约需 3 h,充满约需 3.5 h。
实际续航随载荷、上装功耗和运行工况变化,15 h 参数对应空载条件。
电源、USB 和网络接口分别用于上装供电、外设连接及系统通信。FM-800 支持上装集成与二次开发,使任务设备与底盘构成协同工作的机器人系统。
| 接口 | 规格与用途 |
|---|---|
| 电源输出 | 24 V / 30 A,用于兼容上装设备供电。 |
| USB | 2 × USB 2.0,用于兼容外设连接。 |
| 网络 | 支持 TCP/IP,用于平台与外部系统的网络通信。 |
整机尺寸为 800 × 550 × 260 mm,重量为 65 kg。外观提供深色和浅色款,并支持颜色定制。
越障高度为 10 mm,越沟宽度为 40 mm,工作温度为 −10 ℃ 至 45 ℃。实际运行表现受地面条件、载荷分布和上装配置影响。
| 整机尺寸 | 800 × 550 × 260 mm | 整机重量 | 65 kg |
|---|---|---|---|
| 最大承载 | 150 kg | 电池容量 | 30 Ah |
| 续航时间 | 15 h(空载) | 最大运行速度 | 0.8 m/s |
| 导航方式 | LiDAR-SLAM | 充电时间 | 约 3 h 至 90%;约 3.5 h 充满 |
| 越障高度 | 10 mm | 越沟宽度 | 40 mm |
| 工作温度 | −10 ℃ 至 45 ℃ | 电源输出 | 24 V / 30 A |
| USB 接口 | 2 × USB 2.0 | 网络接口 | 支持 TCP/IP |
| 外观颜色 | 深色 / 浅色,支持项目定制 | ||
参考参数来源于 OEM 平台技术资料。15 h 为空载续航,实际表现受载荷、上装功耗与工况影响。不同配置的参数和外观可能有所差异。
采用 LiDAR-SLAM 导航,结合双激光雷达与相机避障,集成定位、避障和导航功能。
提供 24 V / 30 A 电源输出、双 USB 2.0 接口和支持 TCP/IP 的网络接口,支持上装搭载、外设连接与二次开发。
15 h 对应空载运行。搭载上装后的续航随载荷、设备功耗和运行工况变化。
支持充电桩自动补能。充至 90% 约需 3 h,充满约需 3.5 h。
提供深色和浅色款,并支持颜色定制。