机器人系统研发
ROBOTICS SYSTEMS结合设备动作、载荷与作业流程,开展机器人系统架构设计、模块选型和控制开发,完成移动平台、执行机构、传感器与软件之间的集成。
- 系统设计
- 移动平台、执行机构与感知组件的功能协同。
- 控制开发
- 运动指令、设备状态与任务逻辑。
- 应用集成
- 上装适配、接口联调与作业流程验证。
 飞擎智能
EN
MOBILE ROBOT BASES & SYSTEMS R&D
提供面向机器人研发与系统集成的移动底盘,
专注机器人控制、遥操作与工程机械智能化。
雄安飞擎智能科技有限公司
01 / MOBILE ROBOT BASES
飞擎 FM 系列FETCHING MOBILITY
150kg
15h
0.8m/s
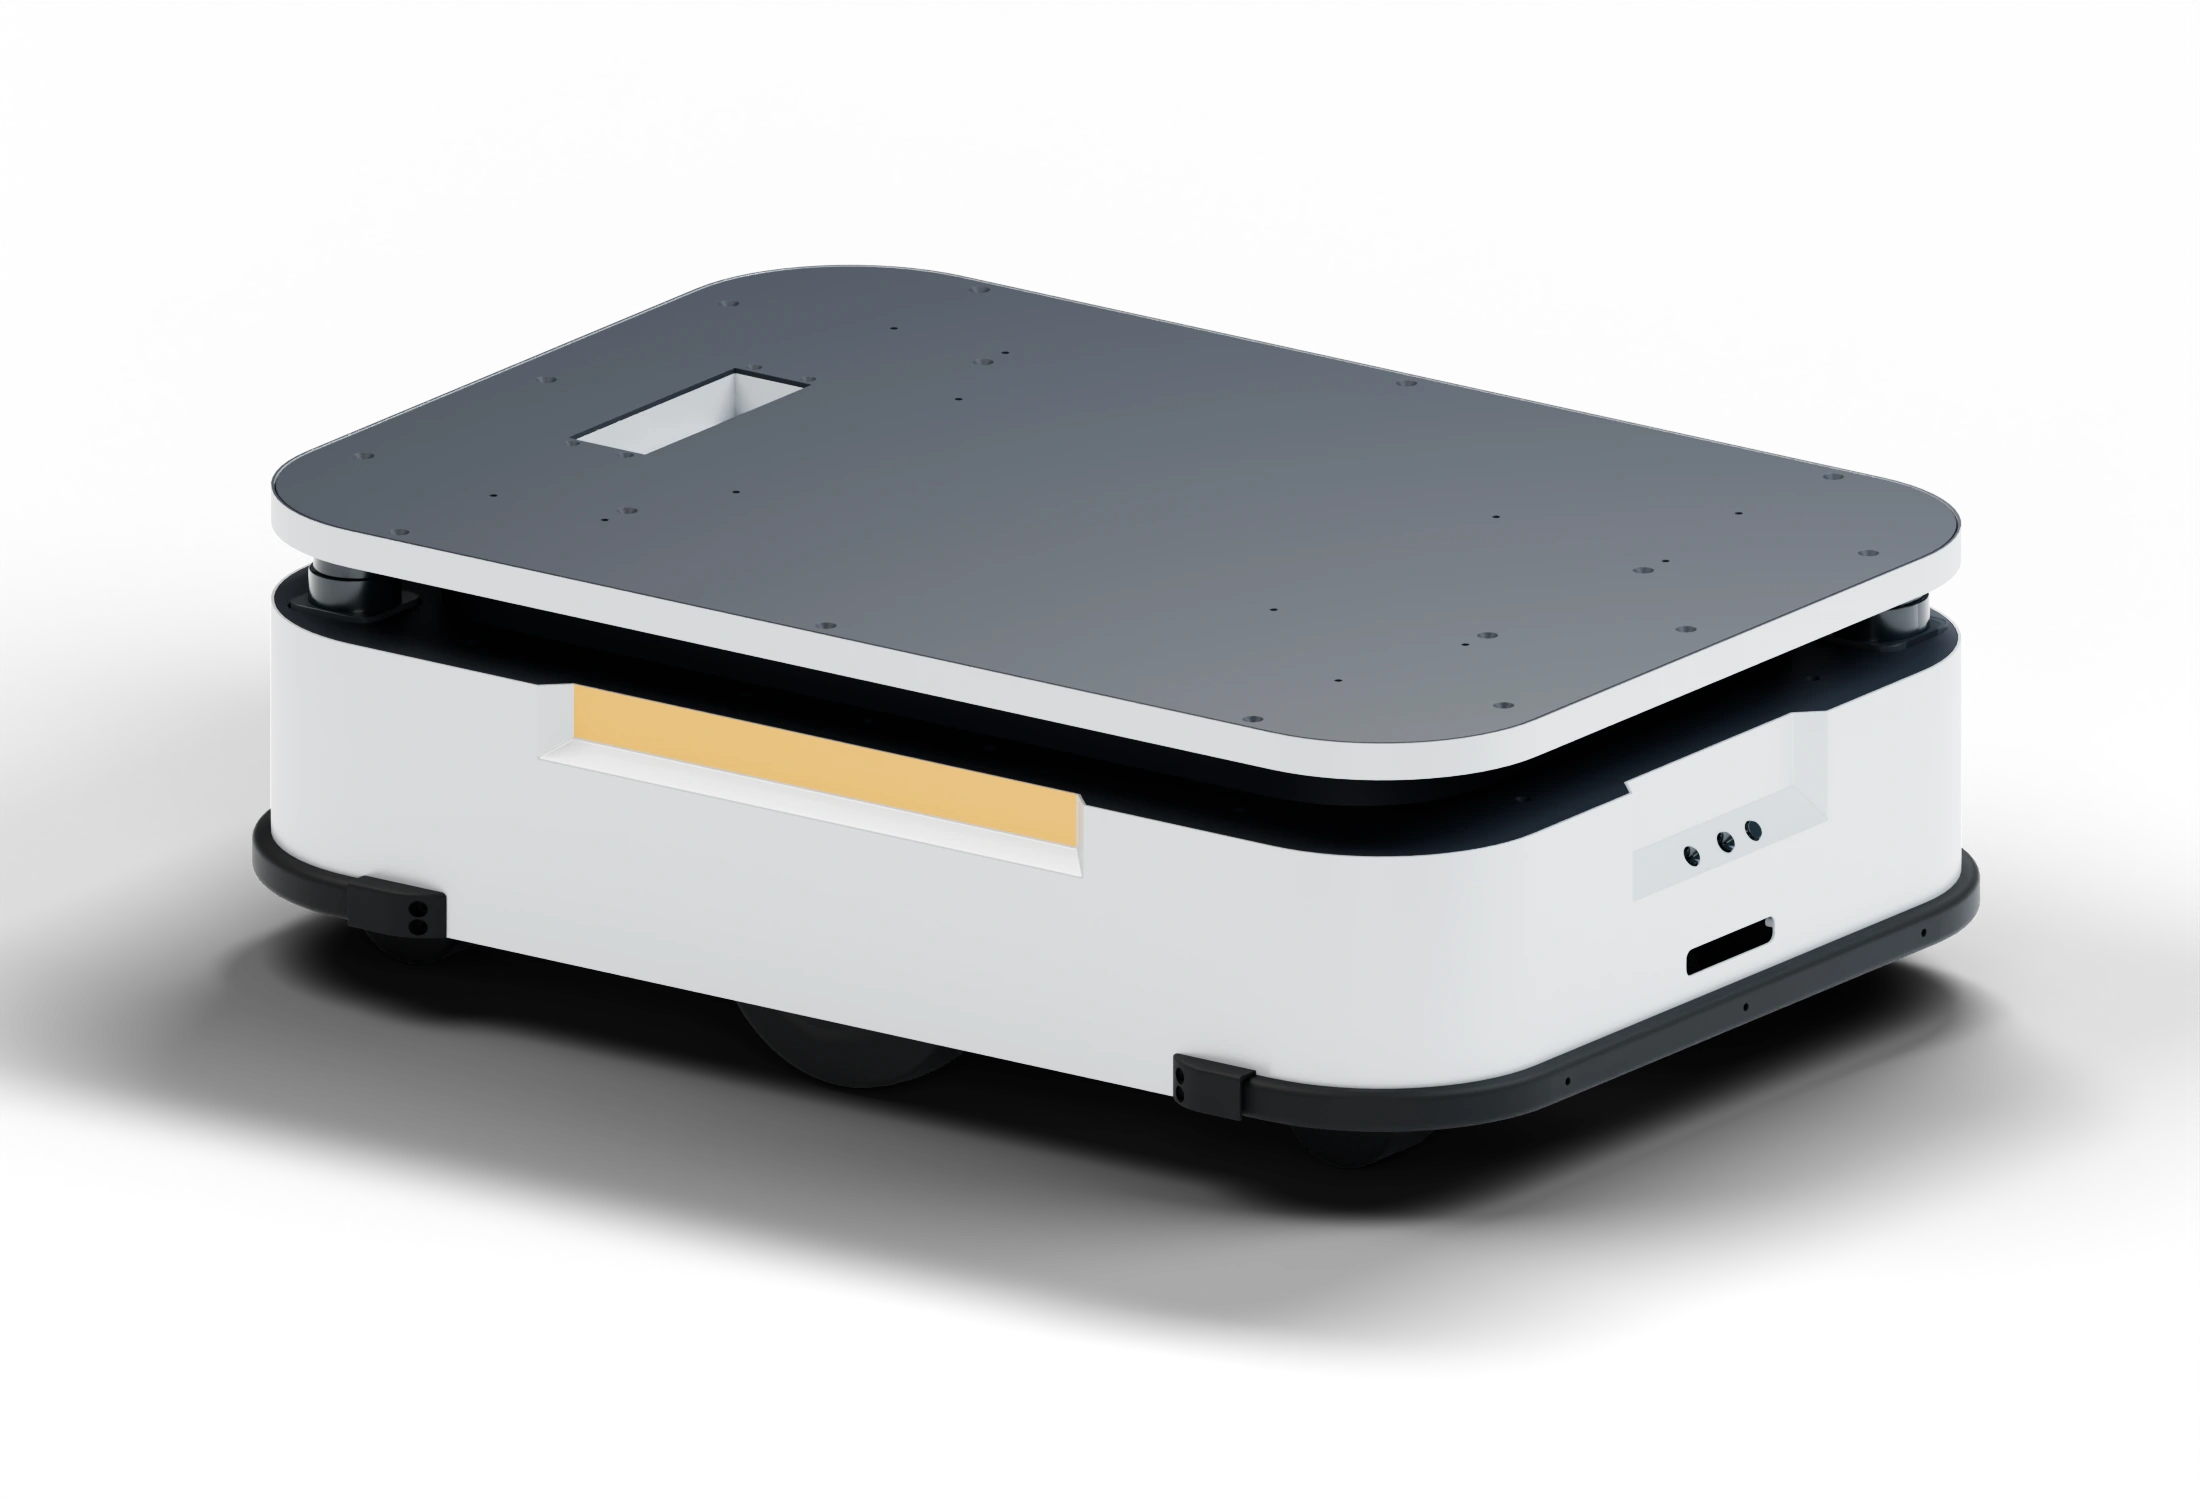
FM-800 · 三维模型渲染
FM-800 将移动、导航、避障与自动充电集成于底盘平台,支持上装集成与二次开发。电源、USB 与网络接口连接上装设备和控制系统,为机器人功能开发提供硬件基础。
浏览产品中心 查看 FM-800 产品详情| 整机尺寸 | 800 × 550 × 260 mm | 整机重量 | 65 kg |
|---|---|---|---|
| 最大承载 | 150 kg | 电池容量 | 30 Ah |
| 续航时间 | 15 h(空载) | 最大运行速度 | 0.8 m/s |
| 导航方式 | LiDAR-SLAM | 充电时间 | 约 3 h 至 90%;约 3.5 h 充满 |
| 越障高度 | 10 mm | 越沟宽度 | 40 mm |
| 工作温度 | −10 ℃ 至 45 ℃ | 电源输出 | 24 V / 30 A |
| USB 接口 | 2 × USB 2.0 | 网络接口 | 支持 TCP/IP |
| 外观颜色 | 深色 / 浅色,支持项目定制 | ||
参考参数来源于 OEM 平台技术资料。15 h 为空载续航,实际表现受载荷、上装功耗与工况影响。不同配置的参数和外观可能有所差异。
02 / R&D CAPABILITIES
围绕移动平台、执行机构、传感器与控制软件,开展机器人系统设计、控制开发、软硬件集成及应用测试,构建面向工业作业的机器人系统。
结合设备动作、载荷与作业流程,开展机器人系统架构设计、模块选型和控制开发,完成移动平台、执行机构、传感器与软件之间的集成。
围绕远程操作中的指令传输、设备执行与现场反馈,开展动作映射、控制接口和人机交互研发,连接操作人员与机器人作业现场。
面向现有工程机械开展远程操控、状态监测与辅助操作研发,将新增控制功能和反馈信息接入原机控制系统与执行机构。
03 / TELEOPERATION & RETROFIT
遥操作连接操作端、通信链路和设备控制。飞擎围绕指令映射、控制接入、状态反馈与人机交互开展研发,为工程机械的远程作业与智能化升级提供技术支持。
操作输入 · 动作映射
指令与反馈 · 链路条件
控制接入 · 状态采集
遥操作系统架构示意
MACHINE CONTROL
围绕设备原有控制链路与执行机构,研究远程指令接入、动作映射和本地与远程操控切换,将操作者输入转化为设备控制信号。
控制接入 · 动作映射 · 模式切换
REMOTE OPERATION
以设备动作和现场观察为核心,研究操作输入、控制界面与反馈信息的组织方式,将设备状态和作业信息呈现于操作端,支持远程人机交互。
操作输入 · 信息呈现 · 人机协同
CONDITION MONITORING
研究设备信号与现场信息的采集、传输和呈现,覆盖运行状态、动作反馈与异常信息,为远程操作和辅助功能提供数据基础。
状态采集 · 数据传输 · 反馈显示
ENGINEERING APPROACH
系统设计、控制开发、软硬件集成与工程验证共同构成飞擎的研发工作,将机械平台、软件逻辑和作业流程纳入完整的技术体系。
研究机械平台、执行机构、感知组件与控制单元之间的功能分工和接口关系,形成面向作业任务的系统设计。
平台配置 · 模块协同 · 接口设计
围绕设备运动、操作指令与状态反馈,开展控制逻辑、信息交互和异常处理设计。
运动指令 · 状态管理 · 任务逻辑
连接设备电气接口、通信链路与应用软件,开展功能模块适配及系统联调。
电气连接 · 通信适配 · 软件接口
结合负载、动作流程与运行工况,对控制响应、信息反馈和异常处理开展功能测试。
功能测试 · 联动检查 · 工况验证
04 / ABOUT FetchingRobot
雄安飞擎智能科技有限公司
雄安飞擎智能科技有限公司以 FetchingRobot 为品牌,提供机器人移动底盘及研发服务,业务涵盖机器人系统、遥操作与工程机械智能化改造。公司围绕 FM 系列移动平台、控制软件、设备接口和应用功能开展产品供货与技术研发,服务工业作业中的设备集成和控制需求。
公司主要研发技术来源于清华大学、北京航空航天大学,围绕机器人与遥操作方向开展面向实际作业需求的研发。
飞擎智能是国际具身智能协会(IAEI)成员企业。协会关注具身智能、机器人、人工智能、智能感知与人机融合,促进国际交流与知识分享。
了解国际具身智能协会机器人系统 · 遥操作控制 · 工程机械智能化
回到顶部